Çok Modlu Yapay Zekâ Robotları Nasıl Geliştirir?
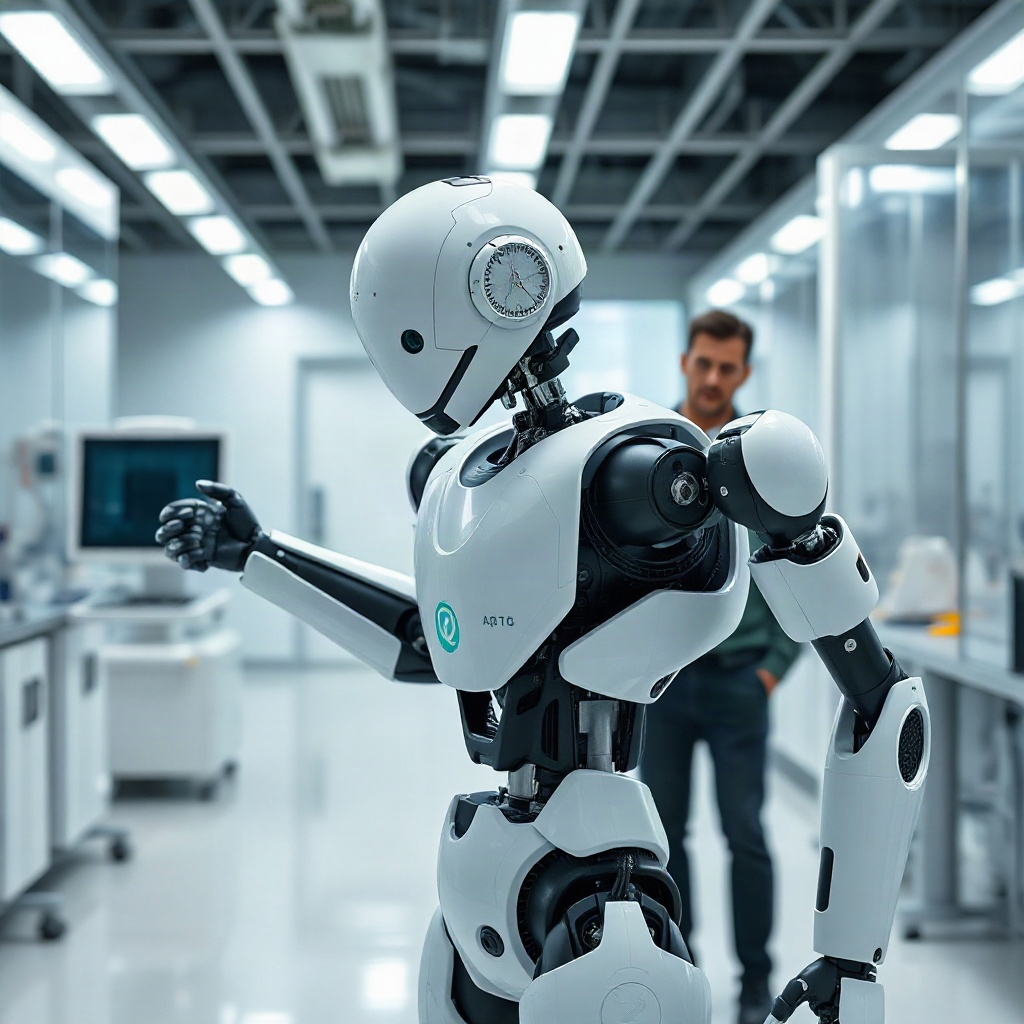
Çok Modlu Yapay Zekâ Robotları Nasıl Geliştirir? Günümüzde yapay zeka teknolojileri, geleneksel tek modlu sistemlerin ötesine geçerek çok modlu robotların tasarım ve uygulamasına olanak tanıyor. Bu robotlar, görüntü, ses, dokunma ve motor kontrolü gibi birden çok duygu ve eylem modunu aynı anda entegre edebiliyor. Böylece, karmaşık görevleri daha etkili ve insan benzeri bir şekilde yerine getiriyorlar. Bu makale, çok modlu yapay zeka robotlarının temel kavramlarından tarihsel gelişimine, uzman görüşlerine, pratik uygulamalara ve sık yapılan hatalara kadar geniş bir perspektif sunacak.
Temel Kavramlar ve Tanımlar
Çok modlu yapay zeka robotları, farklı algılama ve eylem kanallarını bir araya getirerek çoklu duygu (sensör) ve motor (aksiyon) modlarını aynı anda işleyebilen sistemlerdir. “Mod” burada bir veri kaynağını veya kontrol akışını ifade eder; örneğin bir kamera, mikrofon, dokunma sensörü veya motor kontrol modülü. Bu modlar arasında senkronizasyon, veri entegrasyonu ve karar verme süreçleri kritik öneme sahiptir.
Robotik alanında, “çok modlu” terimi, tek bir sensör veya eylem modundan ziyade birden fazla modun birlikte çalıştığı sistemleri tanımlar. Bu sayede, çevreyle daha zengin etkileşim kurabilir, hata toleransı artar ve adaptif davranışlar sergileyebilir.
Karmaşık algoritmalar, derin öğrenme ağları ve çok katmanlı sinir ağları, bu modlar arasında veri akışını yönlendirmek için kullanılır. Örneğin, görüntü işleme modundan gelen nesne tanıma çıktısı, motor kontrol moduyla birlikte hareket planlama için kullanılabilir.
Çok modlu robotların tasarımında “modüler mimari” kavramı önemli rol oynar. Her mod, bağımsız olarak geliştirilebilir, test edilebilir ve gerektiğinde değiştirilebilir. Böylece, sistemin ölçeklenebilirliği ve bakımı kolaylaşır.
Tarihsel Gelişim ve Güncel Durum
Çok modlu robotik sistemlerin kökeni, 1970’lerin erken dönemlerine kadar uzanır. O dönemde, robotlar genellikle tek bir sensör ve tek bir eylem moduna sahipti. Ancak, 1990’larda bilgisayar görme ve ses işleme alanındaki ilerlemeler, çoklu modların entegrasyonuna olanak tanıdı.
1995 yılında Stanford Üniversitesi’nde geliştirilen “Pioneer 3DX” robotu, ilk kez ses ve görüntü modlarını aynı anda kullanan bir sistemdi. Bu başarı, çok modlu robotik araştırmalarının hızlanmasına yol açtı.
2000’li yılların başında, derin öğrenme teknikleri gelişmeye başladı. CNN’ler (Convolutional Neural Networks) görüntü işleme alanında devrim yarattı, RNN’ler (Recurrent Neural Networks) ise ses sinyallerini analiz etmekte kullanıldı. Bu teknolojiler, çok modlu robotların karar verme süreçlerini zenginleştirdi.
Günümüzde, Apple’ın Siri, Google Assistant ve Amazon Alexa gibi sanal asistanlar, çok modlu yapay zeka uygulamalarının yaygın örnekleridir. Aynı zamanda, otonom sürüş sistemleri, çok modlu sensör paketleri (LIDAR, radar, kamera) ile çevresel farkındalık sağlar.
Gelecekte, nesne tanıma, doğal dil işleme ve motor kontrolü arasında gerçek zamanlı veri akışı sağlayan daha sofistike sistemler beklenmektedir. Bu, robotların insanlarla daha doğal bir şekilde etkileşim kurmasını mümkün kılacaktır.
Uzmanların Görüşleri
Araştırmacılar, çok modlu robotların en kritik bileşeninin “senkronizasyon” olduğunu vurguluyor. Senkronizasyon, farklı modların aynı anda doğru zamanlamayla çalışmasını sağlar.
Birçok uzman, verilerin kalitesinin çok modlu sistemlerin başarısını belirlediğini söylüyor. Özellikle, düşük kaliteli görüntü veya gürültülü ses verileri, karar süreçlerini olumsuz etkileyebilir.
Etik ve güvenlik konuları da uzmanlar tarafından sıkça gündeme getiriliyor. Çok modlu robotların çevresel verileri toplarken gizlilik ihlali riskleri bulunuyor. Bu nedenle, veri yönetimi ve şifreleme protokolleri kritik önem taşır.
Uzmanlar ayrıca, “modüler tasarım”ın bakım ve yükseltme süreçlerini kolaylaştırdığını belirtiyor. Her modülün bağımsız olarak güncellenmesi, sistemin genel performansını artırır.
Son olarak, araştırmacılar, insan-robot etkileşiminde çok modlu sistemlerin empati ve sosyal sinyalleri algılamada önemli rol oynayacağını öngörüyor. Bu, robotların insanlarla daha doğal ilişkiler kurmasını sağlar.
Pratik Uygulamalar ve Örnekler
Birinci örnek, otonom taşıma robotlarıdır. Bu robotlar, LIDAR, kamera ve ultrasonik sensörleri aynı anda kullanarak çevrelerini algılar ve gerçek zamanlı rotasyon planlaması yapar.
İkinci örnek, ev otomasyon sistemleridir. Akıllı ev robotları, ses komutları, dokunmatik ekranlar ve hareket sensörleriyle entegre çalışarak evdeki ışıkları, güvenlik sistemlerini ve ev aletlerini yönetir.
Üçüncü örnek, medikal robotlardır. Cerrahi robotlar, görüntüleme (MRI, CT), robotik kol ve haptik geri bildirim modlarını birleştirerek cerrahların hassas müdahalelerini destekler.
Dördüncü örnek, endüstriyel üretim hatlarıdır. Çok modlu robotlar, kalite kontrol kameraları, ses sensörleri ve motor kontrol modülleriyle üretim süreçlerini optimize eder, hatalı ürünleri tespit eder ve kapanış sürelerini azaltır.
Beşinci örnek, eğitim robotlarıdır. Bu robotlar, öğrencilerin çevresel farkındalıklarını artırmak için görsel, işitsel ve dokunsal modları kullanır, etkileşimli öğrenme deneyimleri sunar.
Hatalar ve Dikkat Edilmesi Gerekenler
1. Veri Senkronizasyonu Eksikliği: Modlar arasında zaman uyumsuzluğu, hatalı karar dökümüne yol açar.
2. Aşırı Karmaşık Model Tasarımı: Çok katmanlı ağlar, eğitim süresini uzatır ve donanım gereksinimlerini artırır.
3. Düşük Kaliteli Sensör Kullanımı: Gürültülü veri, modelin genelleme yeteneğini zayıflatır.
4. Güvenlik Açığı: Çok modlu sistemler, saldırganların farklı modları hedef alarak sisteme zarar vermesine izin verebilir.
5. Etik ve Gizlilik İhlalleri: Çevresel verilerin toplanması, kullanıcı mahremiyetini tehdit edebilir.
6. Yetersiz Test Süreçleri: Modüler testlerin yapılmaması, sistem hatalarının gerçek dünyada ortaya çıkmasına sebep olur.
7. Enerji Yönetimi: Birden fazla sensör ve motor aynı anda çalışırken enerji tüketimi artar.
8. İşbirliği ve Entegrasyon Sorunları: Farklı modül üreticileri arasında uyumsuzluk, entegrasyonu zorlaştırır.
Uzman Önerileri ve İpuçları
– Modüler Mimari Tasarım: Her modülü bağımsız geliştirin, test edin ve yükseltin.
– Gerçek Zamanlı Senkronizasyon: NTP (Network Time Protocol) veya PTP (Precision Time Protocol) kullanarak modlar arasında zaman uyumluluğu sağlayın.
– Kalibrasyon Sürekliliği: Sensör kalibrasyonunu düzenli olarak kontrol edin, özellikle görüntü ve ses sensörleri için.
– Veri Kalitesi Filtreleme: Gürültü azaltma teknikleri (Kalman filtresi, Wiener filtresi) uygulayın.
– Güvenlik Protokolleri: Şifreleme ve kimlik doğrulama mekanizmaları ekleyin, API’leri güvenli hale getirin.
– Enerji Yönetimi: Modüler enerji dağıtım sistemleri kurarak, kritik modları önceliklendirin.
– Çok Modlu Veri Entegrasyonu: Farklı modlardan gelen verileri birleştiren veri entegrasyon katmanları geliştirin.
– Kullanıcı Geri Bildirimi: Kullanıcı deneyimini artırmak için geri bildirim döngüleri oluşturun.
– Test Otomasyonu: Modüler test senaryolarını otomatikleştirerek hataları erken tespit edin.
– Etik Kurallar: Gizlilik ve veri koruma politikalarını açıkça belirleyin.
Sıkça Sorulan Sorular
Çok modlu yapay zeka robotları ne kadar enerji tüketir?
Çok modlu robotlar, sensör ve motor kombinasyonuna bağlı olarak enerji tüketimi değişir. Genellikle, tek modlu sistemlere göre %20-40 artış görülür, ancak enerji yönetimi stratejileri ile bu fark azaltılabilir.
Hangi sensör kombinasyonları en yaygın kullanılır?
Kamera, mikrofon, LIDAR, RFID, dokunma sensörleri ve motor enkoderleri en çok tercih edilen kombinasyonlardır. Bu kombinasyonlar, çevre algısı, ses tanıma ve hareket kontrolü için ideal bir denge sunar.
Çok modlu robotların güvenlik riskleri nelerdir?
Çok modlu sistemler, sensör verilerinin gizli tutulmaması durumunda gizlilik ihlallerine yol açabilir. Ayrıca, motor kontrol modüllerinin hacklenmesi fiziksel zarar verebilir. Güçlü şifreleme ve erişim kontrolleri gereklidir.
Çok modlu robotlar insan işgücünü tamamen yerinde mü?
Hayır, çok modlu robotlar insan işgücünü destekler, tamamlamaz. İnsanlar, yaratıcı problem çözme, etik değerlendirme ve yüksek düzeyde empati gerektiren görevlerde hala kritik rol oynar.
Çok modlu robotların geleceği ne gibi yenilikler getirecek?
Gelecekte, gerçek zamanlı veri akışı, yapay zeka destekli adaptasyon ve etik algoritmaların entegrasyonu, robotların daha insan odaklı ve güvenli hale gelmesini sağlayacak.
Sonuç
Çok modlu yapay zeka robotları, birden fazla duygu ve eylem modunu aynı anda entegre ederek karmaşık görevleri daha verimli ve insan benzeri bir şekilde yerine getirme yeteneği sunar. Tarihsel gelişim, uzman görüşleri ve pratik örnekler, bu teknolojinin geniş potansiyelini ortaya koyar. Ancak, senkronizasyon, veri kalitesi, güvenlik ve etik gibi alanlarda dikkat edilmesi gereken önemli noktalar bulunur. Modüler tasarım ve sürekli test süreçleri, bu zorlukların üstesinden gelmek için kritik araçlardır. Çok modlu robotların geleceği, insan-robot etkileşimini daha doğal, güvenli ve üretken kılma yönünde ilerleyecektir.